

### 복잡한 공정 속의 불규칙한 변수 제어 *
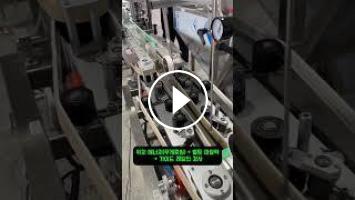
대량 생산이 이루어지는 자동화 라인에서는 용기가 쓰러지거나 뒤섞이는 등 불규칙한 정렬 상태가 빈번하게 발생합니다. 특히 가벼운 플라스틱 용기는 고속 이송 과정에서 관성에 의해 중심을 잃기 쉬우며, 이를 수작업으로 일일이 바로잡는 것은 전체 공정의 생산 효율을 크게 저하시키는 주요 원인이 됩니다. 영상 속 시스템은 이러한 비정형적 상태의 물체를 별도의 로봇 팔 없이도 정해진 위치로 정밀하게 재배치하기 위해 설계된 특수 메커니즘을 보여줍니다.
### 물리적 메커니즘을 통한 정교한 직립 유도 *
1초 단위의 정밀 분석 결과, 수평으로 누워 진입한 용기는 양측면에서 빠르게 회전하는 고무 벨트의 마찰력과 점진적으로 좁아지는 가이드 레일 사이로 유도됩니다. 이 과정에서 용기의 하단부에 가해지는 강한 마찰력과 상단부의 위치 에너지가 상호작용하며, 좁아지는 레일의 물리적 압박이 용기를 수직으로 회전시키는 강력한 모멘트를 발생시킵니다. 상단에 위치한 화이트 휠은 용기가 이탈하지 않도록 일정한 하중을 가하며 회전축 역할을 수행하여, 찰나의 순간에 용기를 완벽하게 직립 상태로 전환합니다.
[교육적 목표]
본 장치는 토크(Torque)의 발생 원리와 마찰 계수, 그리고 무게 중심의 변화를 활용한 수동적 정렬 제어(Passive Alignment Control)의 전형을 보여줍니다. 복잡한 센서나 모터의 직접적인 개입 없이도 기하학적 구조와 물리 법칙의 최적화를 통해 문제를 해결하는 효율적인 기계 공학적 설계를 관찰할 수 있습니다.
#자동화공정 기계공학 물리법칙 스마트팩토리 생산기술 모멘트 무게중심
- Категория
- AI для YouTube & Shorts
Выполните вход или зарегистрируйтесь для отправки комментария.
Комментариев нет.
Следующее
Auto
-
00:23

누구나 따라할 수 있는 카드뉴스 자동화 (1)
-
00:06
사람이 들기 전에 포대가 먼저 움직입니다 #worker #process #automation #conveyor
-
00:09
Innovation Belt Sander: Rotary Pipe Polishing, Uniform Finish, High Speed Efficiency #tech
-
00:48
New product alert! HIWIN Belt Driven Stages coming soon! #hiwin #newproduct #automation #shorts
-
01:46
Belt driven conveyor design! #automation #engineering #mechanical #electrical #education
-
00:11
Circular Conveyor System | Precision Loop Conveyor For Automated Production
-
00:33
클로드+ GPT 조합으로 역대급 이미지 자동화
-
01:34
Building an HMI for our conveyor system! #plc #automation #engineering #robotics #electronics
-
00:23
Manufacturing electrical systems hits different ⚡️#automation #electricalengineering #manufacturing
-
01:57
Capsule Manufacturing Process | How Gelatin Capsules Are Made in the Industry #Manufacturing
-
13:39

Best AI Tools For Research in 2026 (Beats ChatGPT & 0% Detection)
-
00:37

3 AI tools for programmers
-
00:55

The Best AI Tools For Content Creators
-
00:58

7 AI tools you NEED to try!
-
00:12

Best AI Tools For Hacker
-
11:15

10 Best AI Tools You MUST Try in 2025
-
00:28

The most popular AI tools right now... which one is best?
-
00:36

Best Free AI Tools for Research Papers & Essays | Write Smarter!
-
14:34

Google's NEW AI Tools Will BLOW YOUR MIND | Google I/O 2026
-
00:18

Best FREE AI Tools for Designers | Boost Your Creativity #ai #aitools #graphicdesign #designer
 Загрузка...